導入にあたっての
4つのメリット
-
- Merit01ハード試作を待たない検証
- RCP(ラピッドコントロールプロトタイピング)で制御ロジックをハードウェア試作前に実機接続検証。
コーディング不要で、モデルがそのままソフトウェア仕様書になります。
-
- Merit02実機を壊さず、限界まで試せる
- モータHILSでインバータ・モータをモデル化し、故障模擬やフェール検出試験など実機では危険・困難な試験を机上で安全に実施できます。
-
- Merit03拡張性の高いI/Oと高速演算
- ボード追加でI/Oを自由に拡張。FPGAによるハードウェア演算で、電流・角度応答を1μsオーダーで再現します。
-
- Merit04実機計測データをAI開発に直結
- モータ実機の計測データから深層学習モデルを構築し、RCPでの精度検証から量産マイコンへの実装まで一気通貫で対応します。
MBDサービス一覧
技術課題は、丸投げいただけます
穂高電子が顧客窓口・案件振り分け・プロジェクト管理を担当し、パートナー企業・連携大学とともに一つの案件として推進します。
- お客様
-
- 技術的課題を丸投げ可能
- 制御手法・制御対象仕様
- 動作環境・スケジュール
- 穂高電子(計測器総合商社・旗振り役)
-
- 顧客窓口
- 案件振り分け
- プロジェクト管理
- 最終納品
- パートナー企業・連携大学
-
- シミュレーションモデル作成/RCP・HILS環境構築
- 現物製作(コントローラ・インバータ・モータ)
- 組み込みソフト・回路設計・基板実装
- アルゴリズム選定・技術指導(高難度案件時)
- RCP/HILSの販売・レンタル
- MATLAB/Simulinkによるコントローラ・負荷モデルの受託作成
- MBDにおける技術課題へ大学と協業した学術指導
- コントローラー/インバーター/モーターの試作機作成
- JMAGモデルの受託制作
深層学習を用いた
AIソフトセンサ受託開発ソリューション
-
1. 実機計測
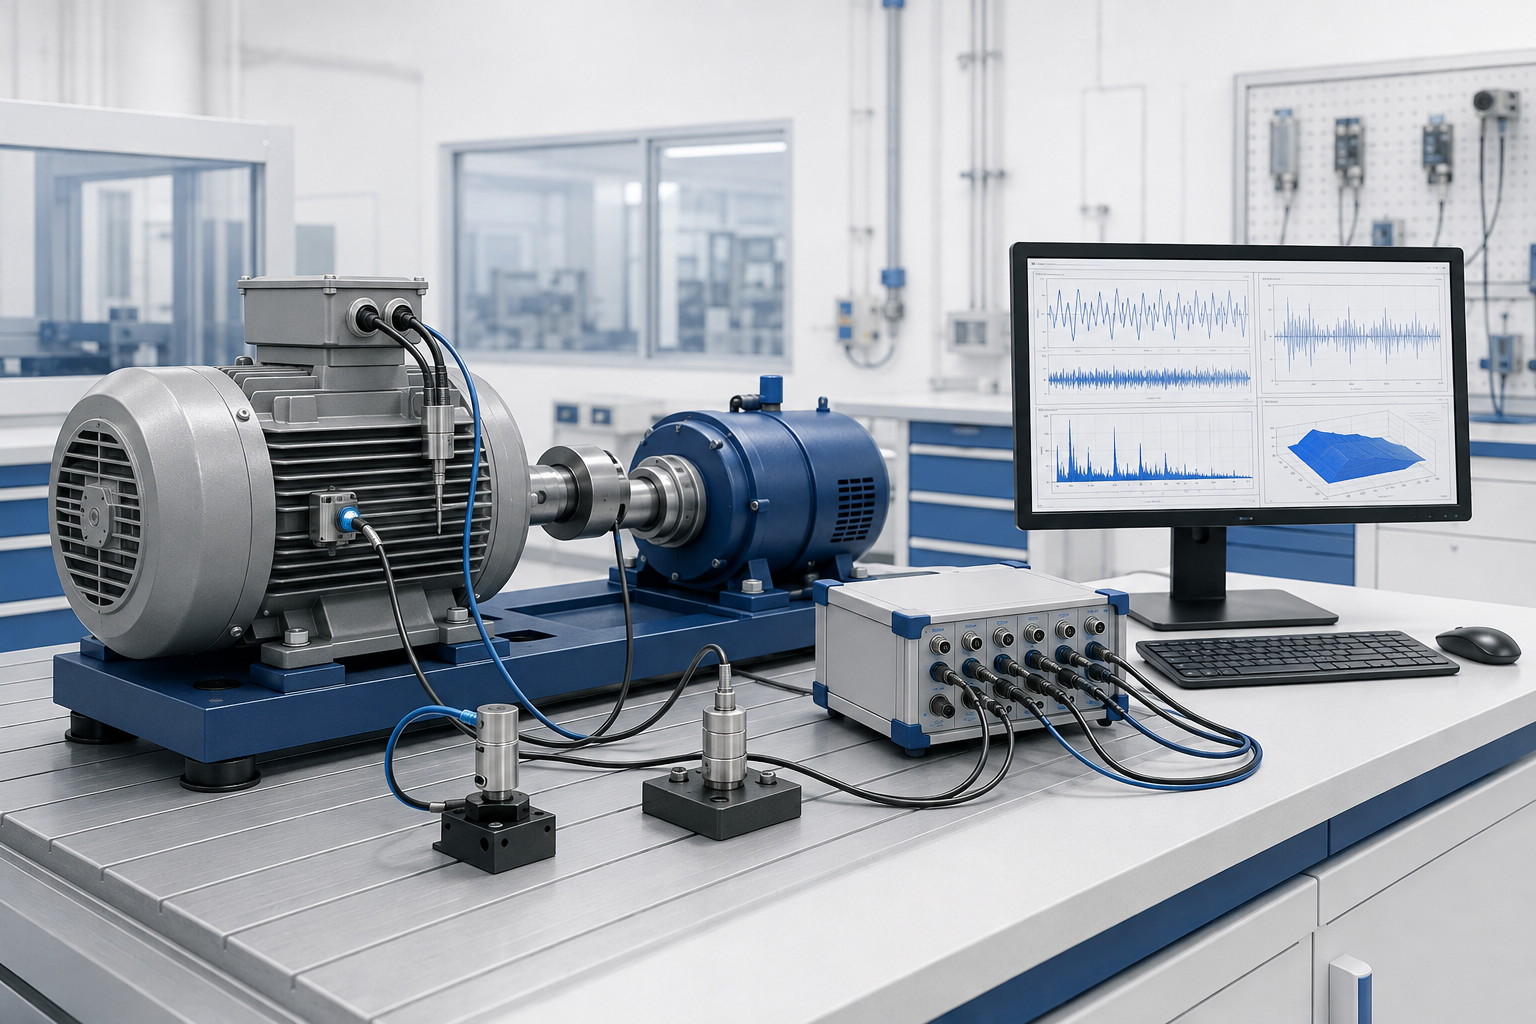
モータ実機を計測し、深層学習で使用する学習用データを収集します。受託計測も承っており経験豊富なスタッフにて計測業務の代行が可能です。
-
2. 深層学習モデル作成
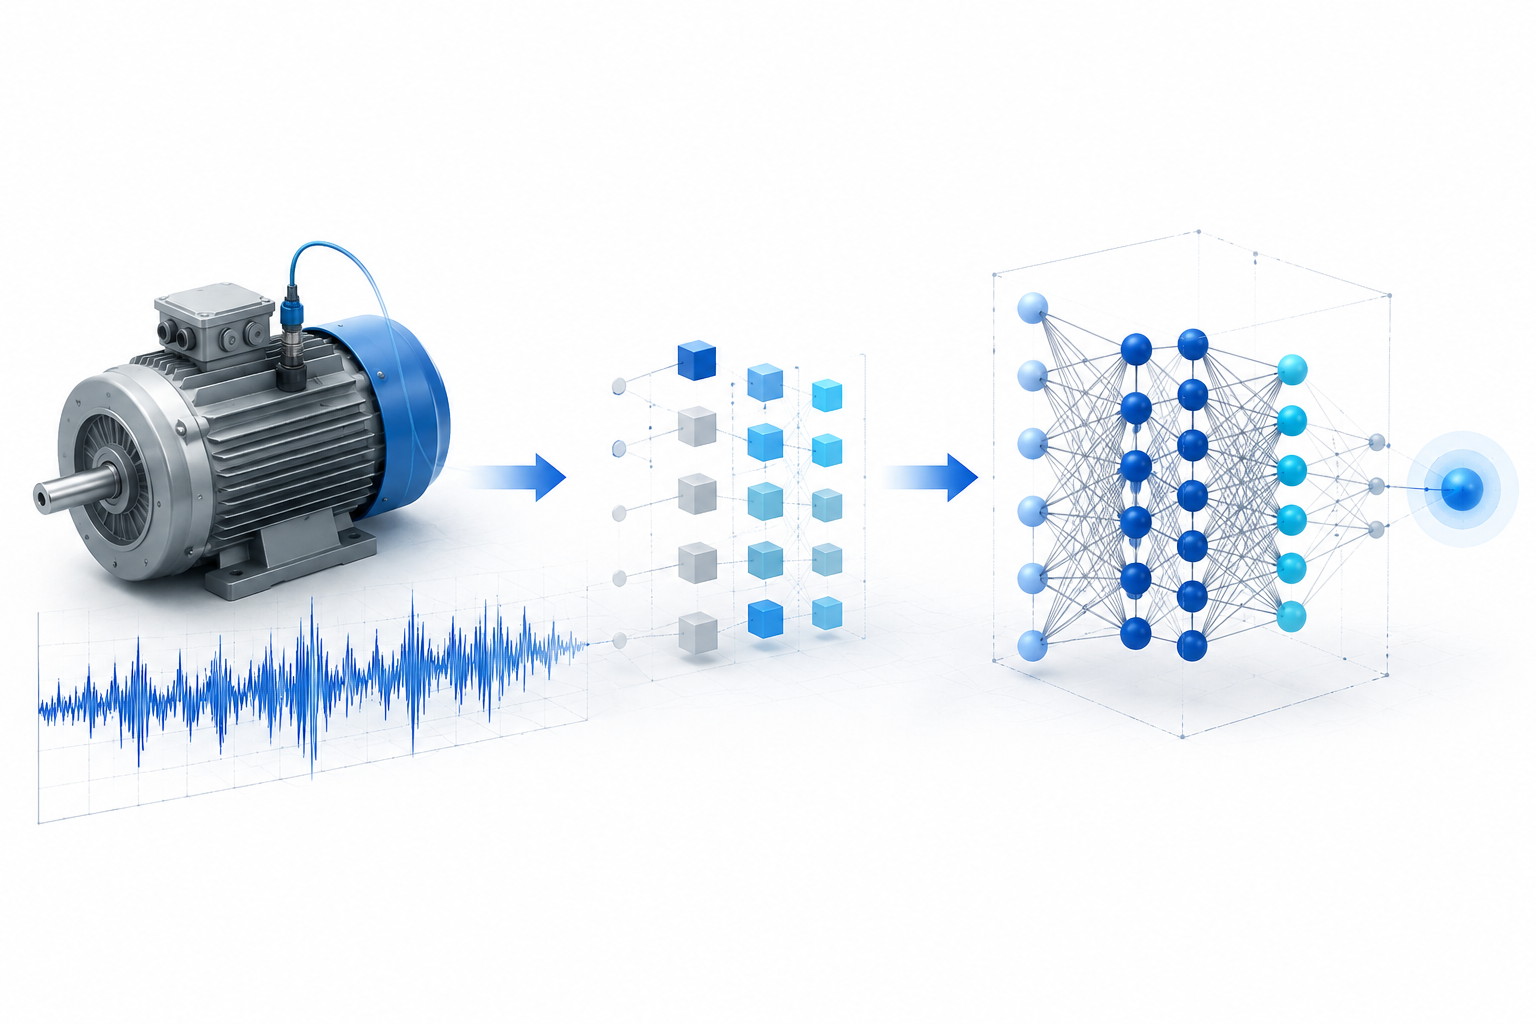
計測したデータを元に深層学習モデルのトレーニングを行い、モータの振る舞いを再現する予測モデルを作成します。
-
3. 機械学習モデルの検証
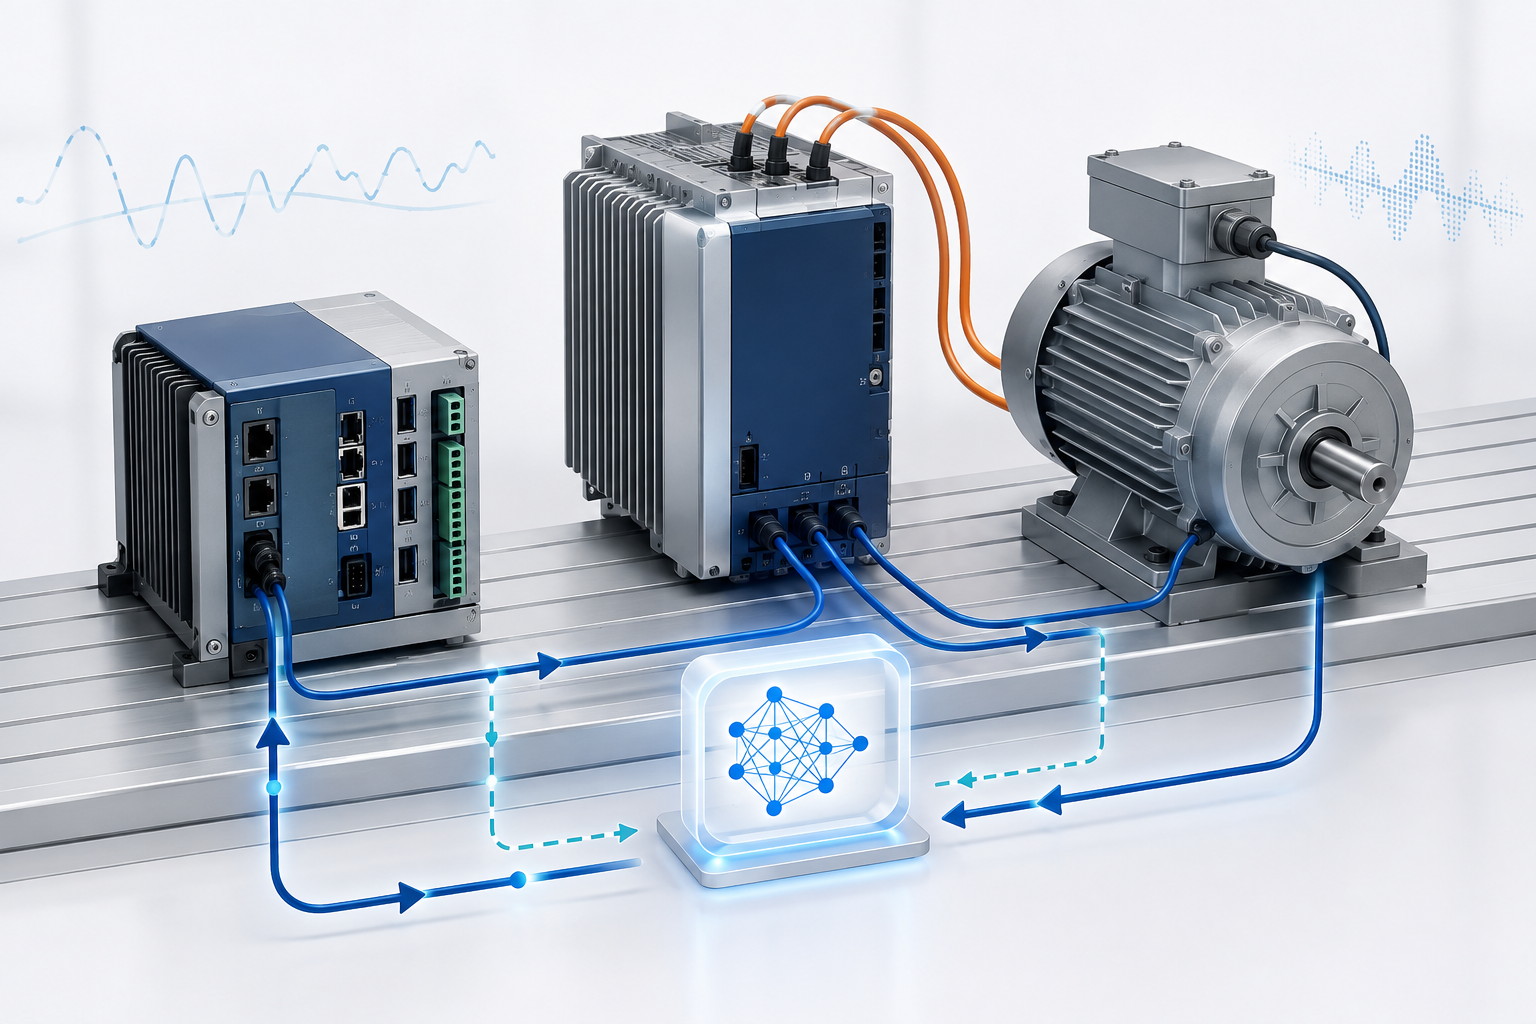
作成した学習済みモデルをRCPの制御モデルに実装し、モデルの精度検証を行います。
-
4. 量産マイコン向け実装
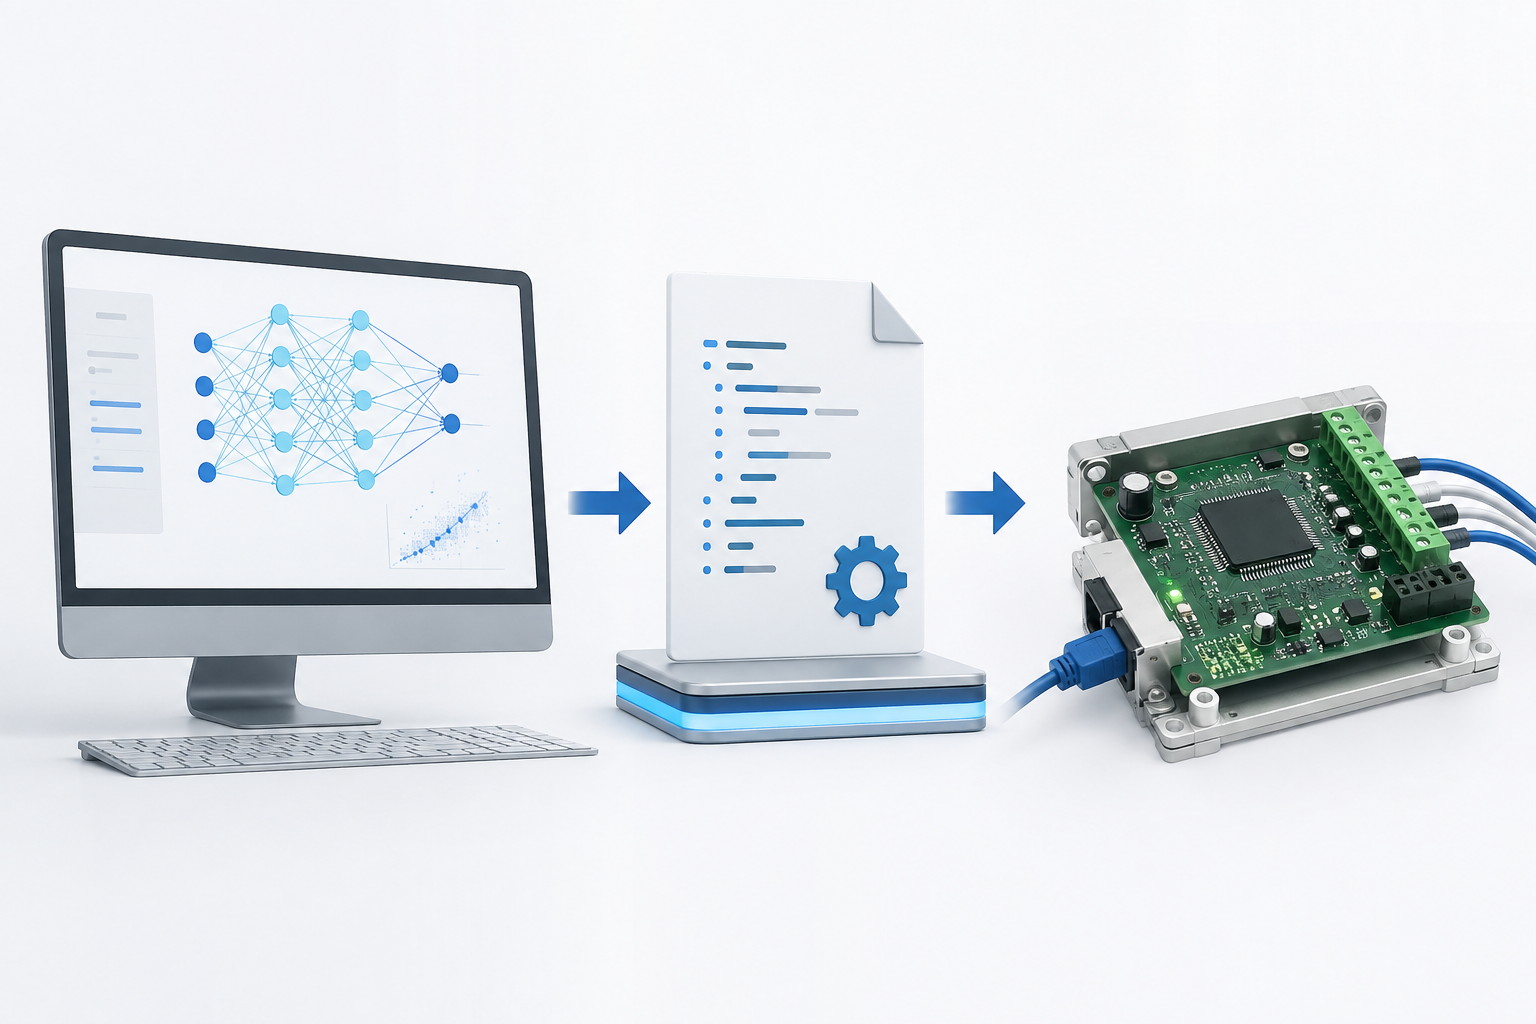
オートコードツールEmbedded Coderを使用し、量産マイコンへの実装を行います。

横浜国立大学 赤津研究室
ソフトセンサ開発におけるモデリング、制御設計全般に関する学術指導を頂きます。
全国から導入後の事例・感想を
多数いただいています
-
A社様
MATLAB/Simulink対応
高速シミュレータでモータ開発を効率化数万回転の高回転モータに対応し、MATLAB/Simulinkで作成したモデルをリアルタイムに実行できるラピッドプロトタイプコントローラは、ARMコア+FPGAを使った専用ハードウェアによりμsオーダーのシミュレーション周期を実現します。高速な制御演算が必要とされるモータ制御コントローラのプロトタイピングなどに適している製品で、計算精度を保ちつつ、演算速度を大幅に改善し、モータ開発を効率化できます。
-
K社様
モータベンチの制約から解放。
机上デバッグで効率と安全を両立従来、モータ制御ソフトウェアのデバッグには常にモータベンチを使用していましたが、ベンチの台数が限られている上に稼働率も高く、効率的なデバッグ環境の確保が課題となっていました。
DT-1063モータ信号発生器の導入により、モータ信号を机上で再現できるようになり、実機ベンチを使わずにデバッグが可能に。効率と安全性を両立した開発環境を実現しました。
また、各種信号インタフェースを特注で対応し、導入後すぐにご使用いただける状態でお届けしました。 -
M社様
静音化課題を段階的コンサルティングで解決。
コストを抑えつつ社内にノウハウを蓄積ある装置の静音化に関するご相談をいただきました。モータの振動が製品音を大きくしている主要因となっており、静音化が求められていました。大学教授の学術指導のもとMILSでの検証モデル作成を受託開発し、パラメータチューニングなどはお客様の所掌範囲とすることでコストダウンを実現。課題解決を「アルゴリズム提供」「MILS実装」「技術サポート」「RCPへの移植」と段階的に分けることで、予算を抑えながらお客様側にノウハウが蓄積される形でコンサルティングサービスを提供しました。
MBD開発受託業務
-
Step1ご要望・ヒアリング
- 制御手法
- 制御対象仕様
- システム仕様
- 動作環境
- スケジュール
-
Step2MILS環境構築
- コントローラモデル作成
- プラントモデル作成
- モデルパラメータチューニング
-
Step3HILS環境構築
- HILSモデル作成
- ドライバモデル作成
- ユーザ側ハードウェアとの接続
- モデルパラメータチューニング
-
Step4システムアップ
- PCユーザインタフェース作成
- ハードウェアインタフェース作成
- 自動化アプリケーション作成
- 解析アプリケーション作成
- 試験装置構築
-
Step5システム運用
- 要求仕様変更によるモデル改修
- 接続先ハードウェアの仕様変更に伴う改修
- パラメータの再チューニング
- システムアップデート
- トラブルシューティング
よくあるご質問
-
- MATLAB/Simulinkを用いた受託開発はありますか?
- MATLAB/SimulinkやSimulationXといった、各種シミュレーションツールを用いた受託開発・コンサルティング、制御・モデリング・最適化に特化したソリューションを提供する会社があります。電磁気・電気・制御との複合領域シミュレーションの他、振動、音ノイズ、ガタ、衝突等のモデル化ならびに最適化アルゴリズムとの連携も得意としております。
-
- コンパクトなモータHILSはありますか?
- 本体サイズ260mm×190mm×91mmとコンパクトで低価格なため在宅勤務でも使用可能なモータ信号発生器は、PMSMモータの応答を再現するモータシミュレータです。モータの代わりとして、実物のモータコントローラを接続し、信号レベルでの評価ができます。
-
- 各種モータに対応した駆動インバータはありますか?
- 研究開発時の特殊モータ駆動用ドライバとして、量産開発のプリプロト ドライバとしてなど、モータドライブに関するどのようなリクエストにも応えられるオリジナル機能モジュール構成のインバータがあります。MATLAB/Simulinkのシミュレータ用のインバータとしても活用できます。