MATLAB・JMAG・RCP/HILS・AIの連携が拓く、次世代パワエレMBD開発の実践アプローチ
【10/30(金) 名古屋開催】パワエレソリューションセミナー2026
- 期間
- 2026年10月30日(金) 13:00~18:30(予定) 《申込締切》2026年10月28日(水) 17:00まで
- 会場
今池ガスビル 7階 ダイアモンドルーム・サファイアルーム
愛知県 名古屋市千種区今池1-8-8 【東山線・桜通線】地下鉄今池駅10番出口直結
- お申込み
エントリー完了後、登録完了メールがご登録いただいたメールアドレス宛に送付されます。
登録完了メールを受信できている場合、以下のフォームが表示されていても再登録は不要です。ご注意ください。
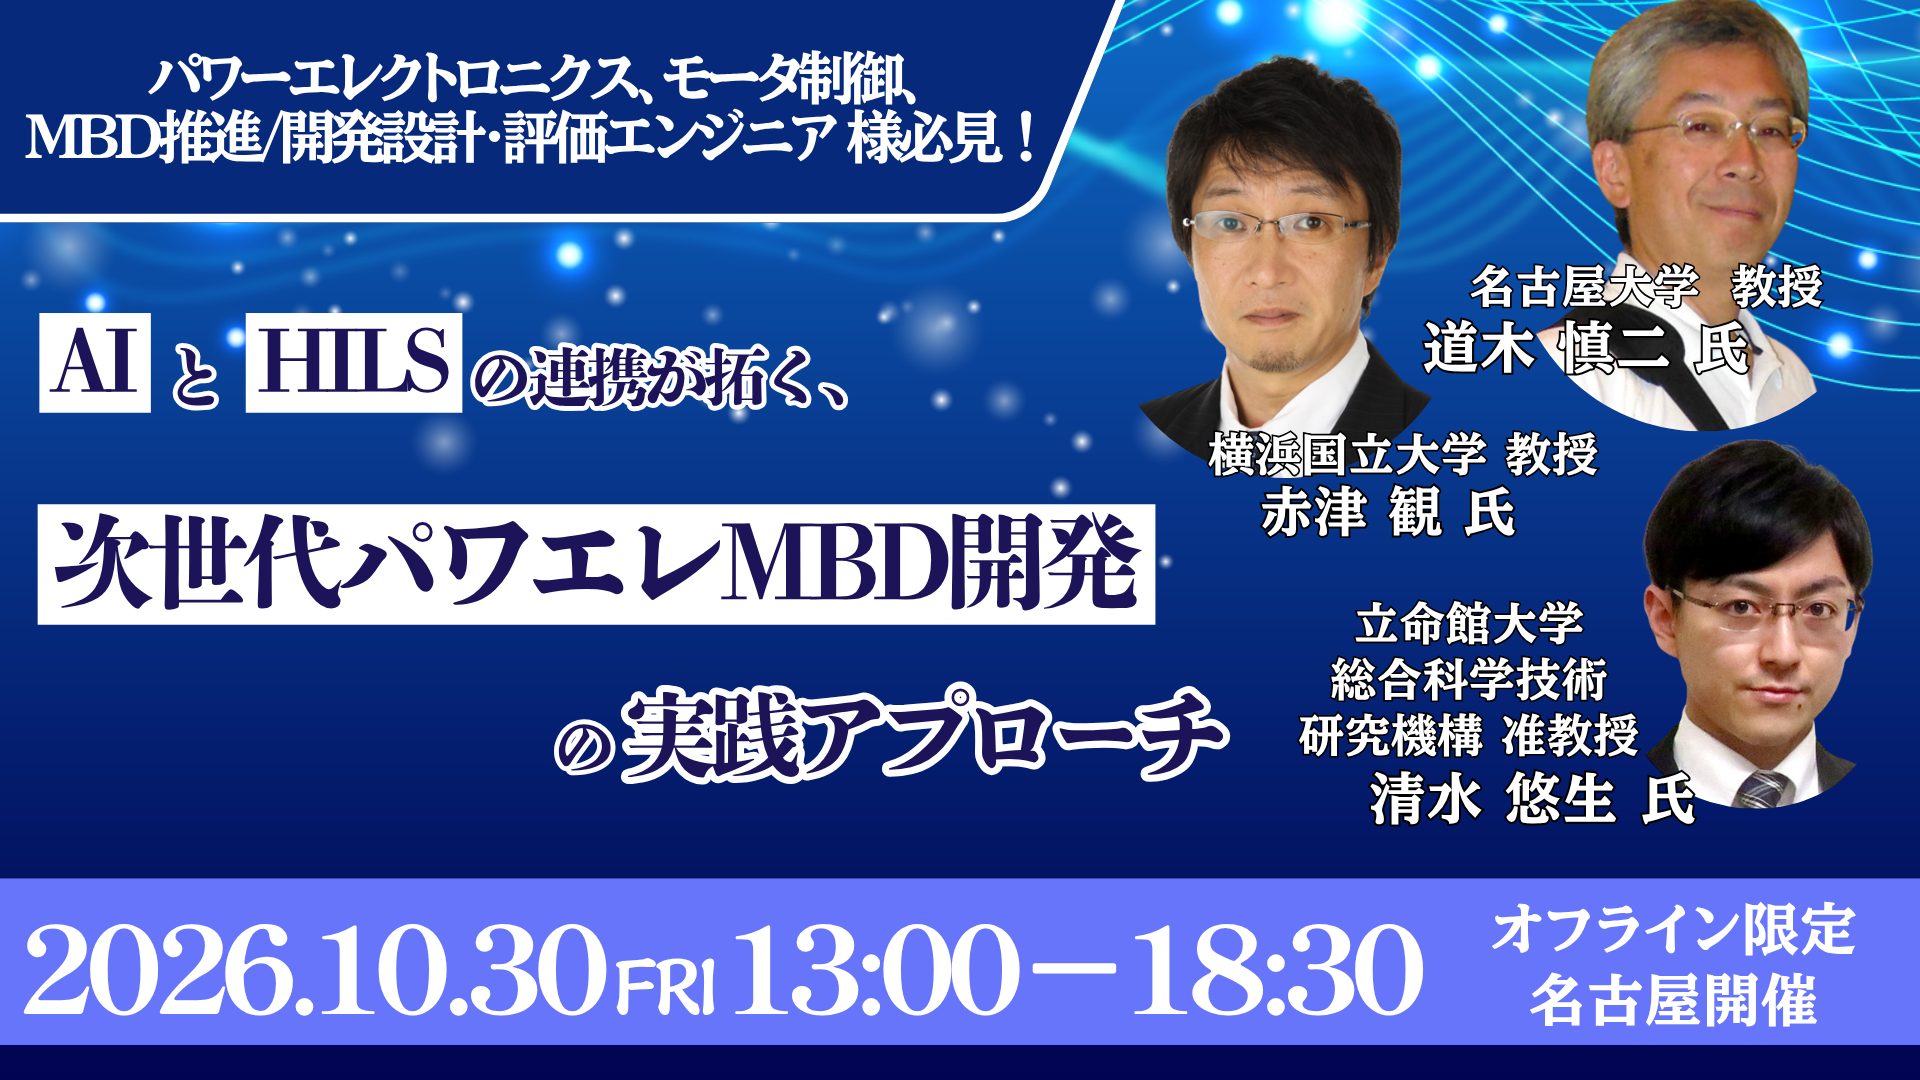
MATLAB・JMAG・RCP/HILS・AIの連携が拓く、次世代パワエレMBD開発の実践アプローチ
システムの高度化・複雑化に伴い、AI技術の導入、制御設計・磁場解析・回路シミュレーションの統合、およびHILSと実機計測による検証の効率化・精度向上が強く求められています。
本セミナーでは、大学における先端研究の知見(特別講演:道木教授/赤津教授/清水准教授)とともに、
・JMAGによる電磁界解析・モータ高精度モデル(JSOL)
・AIを活用したデータ駆動型モデリング(MotorAI清水准教授)
・セキュア環境でのRCP/HILS等のパワエレAI駆動開発(ディエスピーテクノロジ)
・回路・制御連携(スマートエナジー研究所)
の実践例を結集。AI・シミュレーション・実機計測技術の相互補完を図り、開発現場の課題に即したソリューションを提案します。
エントリー完了後、登録完了メールがご登録いただいたメールアドレス宛に送付されます。
登録完了メールを受信できている場合、以下のフォームが表示されていても再登録は不要です。ご注意ください。
📣開催概要
| セミナー名 | AI・HILSの連携が拓く、次世代パワエレMBD開発の実践アプローチ |
|---|---|
| 開催日 | 2026年10月30日(金) 13:00~18:30(予定) 《申込締切》2026年10月28日(水) 17:00まで |
| 会場 | 今池ガスビル 7階 ダイアモンドルーム・サファイアルーム 愛知県 名古屋市千種区今池1-8-8 【東山線・桜通線】地下鉄今池駅10番出口直結 |
| 講師 |
|
| 共催展示 |
|
| 注意事項 |
|
エントリー完了後、登録完了メールがご登録いただいたメールアドレス宛に送付されます。
登録完了メールを受信できている場合、以下のフォームが表示されていても再登録は不要です。ご注意ください。
⏱タイムテーブル
| 時間 | プログラム内容 | 講師 |
|---|---|---|
| 12:30~13:00 | 受付開始・展示会場OPEN | - |
| 13:00~13:10 | オープニング | 穂高電子(株) |
| 13:10~13:30 | 『JMAG が実現する高速・高精度なモデルベース開発ソリューション』
高度化する電動化システムの要件を満たしつつ、その開発を迅速かつ高精度に進めるために、MILS/HILS を用いたモデルベース開発(MBD)の重要性が高まっています。MBD の効果的な実践には、高速かつ高精度なプラントモデルの利用が欠かせません。 |
(株)JSOL 小川 哲生 様 |
| 13:30~13:50 | 『ローカルLLMとRTSim AI Libで実現するパワエレAI駆動開発 ~GPUワークステーションとリアルタイムシミュレータの連携~』パワエレ・制御システムのモデルベース開発では、シミュレーション条件の設定、実行、結果の確認を繰り返しながら設計を進めます。 本講演では、製品の概要と、RCP・HILSを含むパワエレAI駆動開発への活用構想をお伝えします。さらに、完全オフラインで運用できるGPUワークステーション上のローカルLLMエージェントを取り上げ、設計データを外部に送信しないセキュアな環境で、パワエレ開発工程をどう支援できるかをご紹介します。対AIインタフェースとなる新製品「RTSim AI Lib」では、Pythonインターフェース、MCP、Agent Skillsに対応し、ローカルLLMエージェントに加えて、CodexやClaude Codeなど、フロンティアAIラボが提供するエージェントからも 弊社リアルタイムシミュレータを利用できる構成です。 |
ディエスピーテクノロジ(株)
藤井 真一 様 |
| 13:50~14:05 | 休憩・展示見学 | - |
| 14:05~14:25 | 『パワエレMBDにScideamという新しい選択肢 ~ 主回路設計から制御までを一気通貫で検証する ~』 EV、産業機器、ロボットなどのパワーエレクトロニクス開発では、高効率化・高性能化に伴い、モーター、インバータ、制御を統合的に設計・検証するモデルベース開発(MBD)の重要性が高まっています。一方で、主回路設計と制御設計が異なる環境で行われることも多く、モデル管理や設計変更時の検証効率が課題となっています。 本講演では、高精度モーターモデルとパワーエレクトロニクス回路を組み合わせたモーターインバータ開発事例を通じて、主回路設計からPWM・デジタル制御設計までを一気通貫で検証するアプローチを紹介します。また、Scideamに新たに追加される制御モデリング機能により実現する、パワエレMBDの新しい開発環境について解説します。 |
(株)スマートエナジー研究所 中村 創一郎 様 |
| 14:25~15:25 | 『生成AIの最新動向とモータ設計・制御設計への応用』
生成AIの進化により、モータ設計開発の進め方は大きく変わろうとしています。 本講演では、はじめに生成AIの最新動向をご紹介します。続いて、モータ設計AIエージェント「MotorAI」による構造設計の自動化や、制御用プラントモデルの自動生成等についてご説明します。JMAGで生成したRTモデルをMATLAB/Simulink環境で活用し、AIエージェントとともに制御設計を進める事例等、設計から制御までAIをどこまで任せられるのか、現時点での適用範囲についてお話しします。 |
立命館大学 総合科学技術研究機構 准教授 兼 (株)MotorAI 代表取締役 清水 悠生 様 |
| 15:25~15:45 | 休憩・展示見学 | - |
| 15:45~16:45 | 『位置センサレス制御の使い勝手をよくするために 』
IPMSMの位置センサレス制御は、既に確立した技術として、様々なアプリケーションでの利用が進んでいます。しかしながら、未だ、使い勝手の悪いところが残っており、適用範囲が制限されているのも事実です。
実際、位置センサレス制御を適用しようとして、こんな問題に直面し、調整に苦労したり、適用を断念した経験はありませんか? ・停止低速度域と中高速域で制御系を切り替える必要があり、切替の調整に手間がかかる。 ・停止状態からの起動に時間がかかる。 ・通電前にロータが回転している状態からの起動時(再起動)において、過電流が流れて再起動に失敗する。 今回の講演では、これらの課題の解決に挑戦した位置センサレス制御技術を紹介します。 |
名古屋大学 教授 道木 慎二 様 |
| 16:45~16:55 | 休憩・展示見学 | - |
| 16:55~17:55 | 『高速モータの鉄損推定と測定』
モータの小型化による原価低減要求から高速回転化が望まれている。高速モータの損失は相対的に鉄損の割合が増え、その正確な推定と測定が求められる。 本講演では50,000rpm 8極モータを模擬した20,000rpm 20極モータの鉄損測定および鉄損推定方法について、測定手順や測定の留意点、解析の留意点および使用材料データについて報告する。 |
横浜国立大学 教授 赤津 観 様 |
| 17:55~18:10 | 質疑応答・アンケート記入 | - |
| 18:10~ | エンディング | 穂高電子(株) |
エントリー完了後、登録完了メールがご登録いただいたメールアドレス宛に送付されます。
登録完了メールを受信できている場合、以下のフォームが表示されていても再登録は不要です。ご注意ください。
📣共催・展示会企業 製品一覧
ディエスピーテクノロジ(株)
・DT-0009 MATLAB対応リアルタイムシミュレータ
・MATLAB/Simulink対応高速シミュレータ DT-0007
・高速モータシミュレータ DT-1500
・JMAG-RT 空間高調波モデル、LdLqモデル対応、高精度・高速応答モータHILS
(株)スマートエナジー研究所
(株)MotorAI
(株)JSOL
・モータシミュレーション用高機能モータモデル作成サービス
・研究開発/CAE解析・JMAG/MATLABに最適アプライドHPCソリューション
日置電機(株)
・直結ユニット・無線ユニットが選べる330 チャネルロガー「メモリハイロガー LR8450-01」
・インピーダンスアナライザ IM7580シリーズ / テストフィクスチャ IM9202
・GaN/SiCを用いたインバーター, モーターの電力変換効率を正確に評価する「パワーアナライザ PW8001」
・電解セルの動的特性を可視化「電解セルアナライザ ALDAS-Mini」
・高確度・小型AC/DCカレントプローブ CT6833/CT6834
・過酷な現場に耐えるタフな記録計「メモリハイコーダ MR8848」
・欲しい時にすぐ手に入る在庫品